MATCH 07
Southwest University · RoboMaster
从这里
成为青年工程师
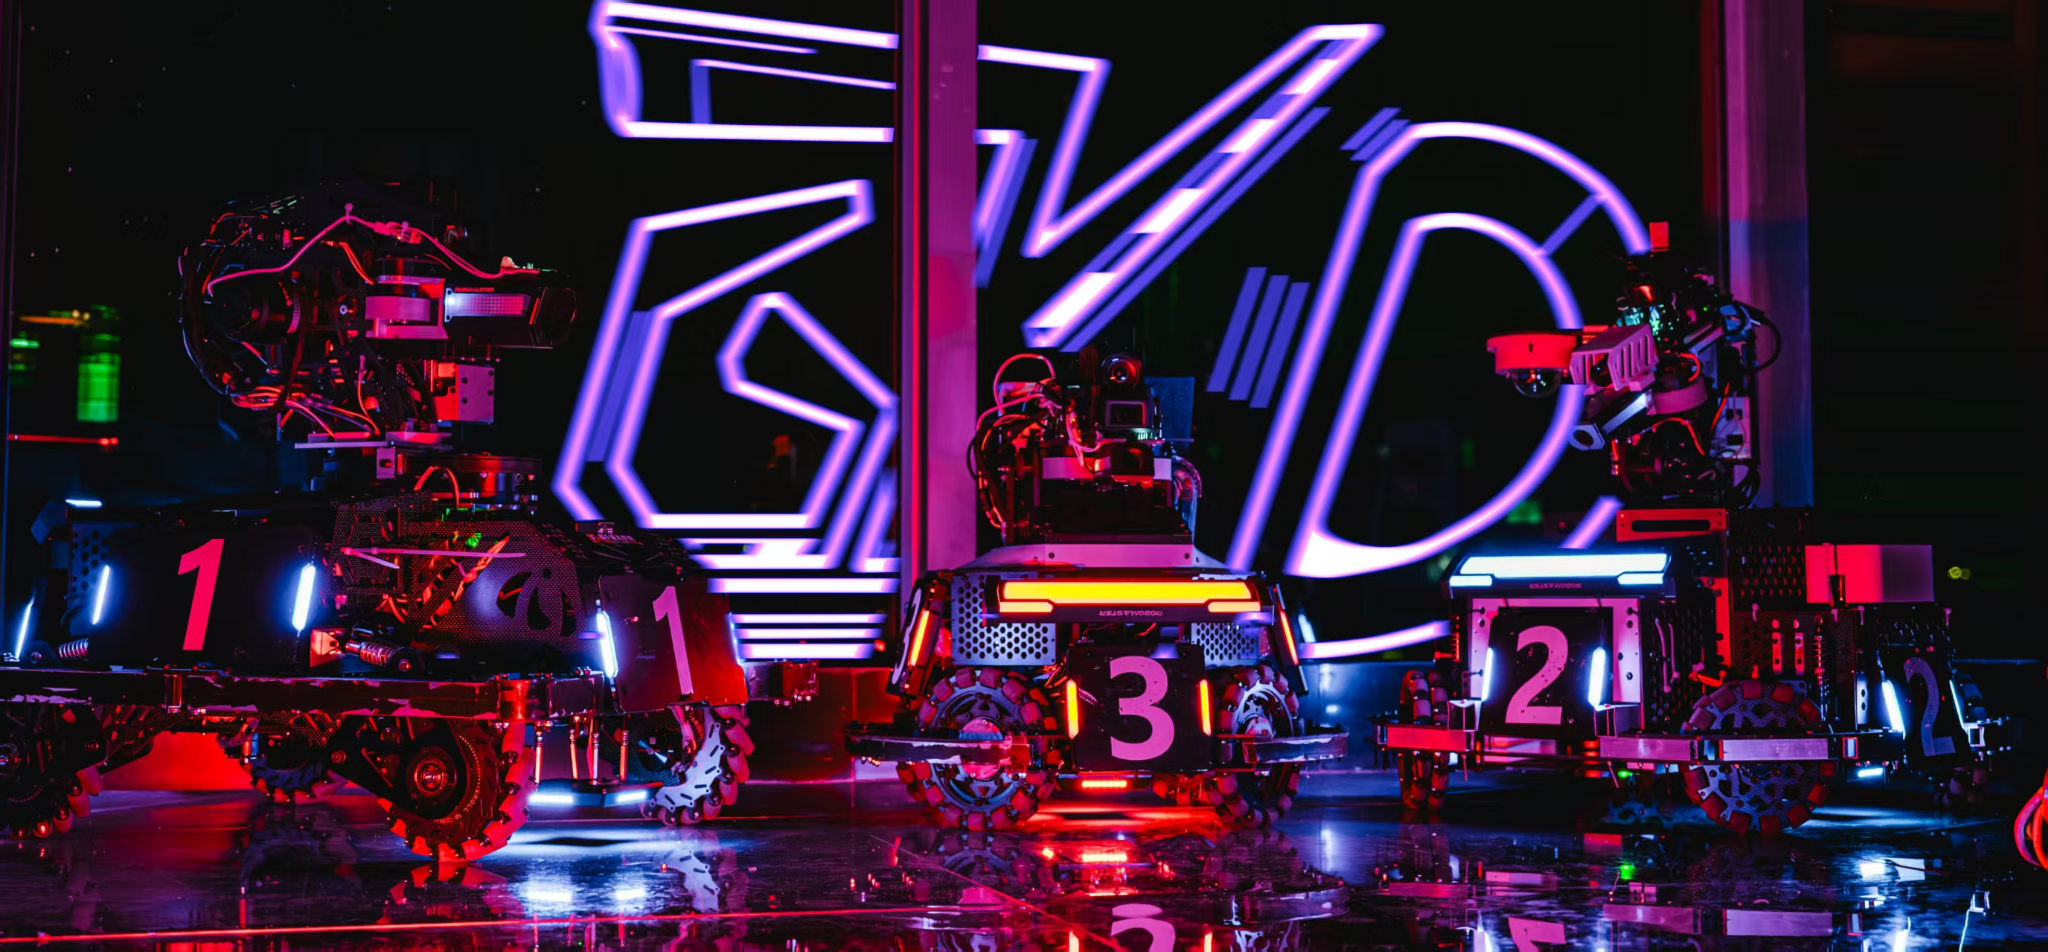
欢迎来到 GKD
我们围绕真实赛场需求,自主完成机器人的机械设计、硬件开发、控制系统、视觉感知与算法研发,并通过持续的测试、迭代与整车联调,让每一个设计最终落实为能够稳定运行、真正上场竞技的机器人。
在 GKD,我们更关注把想法变成可靠的工程实现。从方案设计到加工装配,从单模块调试到整车协同,每一轮迭代都需要成员不断发现问题、验证方案并完成改进。我们希望成员在参与 RoboMaster 的过程中,逐步建立完整的工程思维、实践能力与团队协作能力,并把这些经验延伸到更广阔的技术探索中。
GKD / 2026 重庆站
部分对战记录
左右滑动查看 · 按场次排序
MATCH 31
湖南科技大学 尘埃战队 vs 西南大学 GKD 战队
打开哔哩哔哩原视频 ↗MATCH 47
西南大学 GKD 战队 vs 新加坡国立大学 Calibur 战队
打开哔哩哔哩原视频 ↗MATCH 56
桂林电子科技大学北海校区 破浪笃行战队 vs 西南大学 GKD 战队
打开哔哩哔哩原视频 ↗MATCH 60
西安交通大学 笃行战队 vs 西南大学 GKD 战队
打开哔哩哔哩原视频 ↗五个组,协同做出一台车
98% 的人在这里被打败,100% 的人在这里收获成长
电控组
负责底盘与云台控制、状态机与通信等工作。除了写 C++,还要把代码放到真实电机和传感器上调通。
查看电控学习路径 →视觉组
负责装甲板识别、目标跟踪和运动预测,把相机看到的画面变成电控可以使用的目标信息,并处理实时性与误检。
查看视觉学习路径 →硬件组
负责主控、驱动、电源和通信相关板卡,关注原理图是否正确、PCB 是否能制造,以及机器人运行时是否可靠。
查看硬件学习路径 →机械组
负责机器人结构、传动和整机装配。设计要同时满足尺寸、强度、加工、维护和裁判系统安装要求。
查看机械学习路径 →导航组
服务于场上唯一无人操控的哨兵机器人:没有操作手,它必须自己决定去哪个位置、怎么走过去。导航组负责定位与建图、目的地决策和运动路径规划,结果交给电控执行。
查看导航学习路径 →