先看懂赛场,
再决定要不要上场
全国大学生机器人大赛 RoboMaster 机甲大师高校联盟赛(RMUL)面向全球高校开放,鼓励高校组建跨机械、电子、控制、软件和计算机方向的研发团队,在真实机器人对抗中完成从设计到比赛的完整闭环。
先看懂 3V3 对抗赛怎么打
下面是 RoboMaster 官方发布的 RMUL 2026 机甲大师高校联盟赛 3V3 对抗赛规则介绍。第一次接触比赛,可以先看这段视频,再回到页面理解兵种和研发分工。
视频来自 RoboMaster 官方账号。正式参赛时,请以当赛季官方规则手册、机器人制作规范和参赛手册为准。
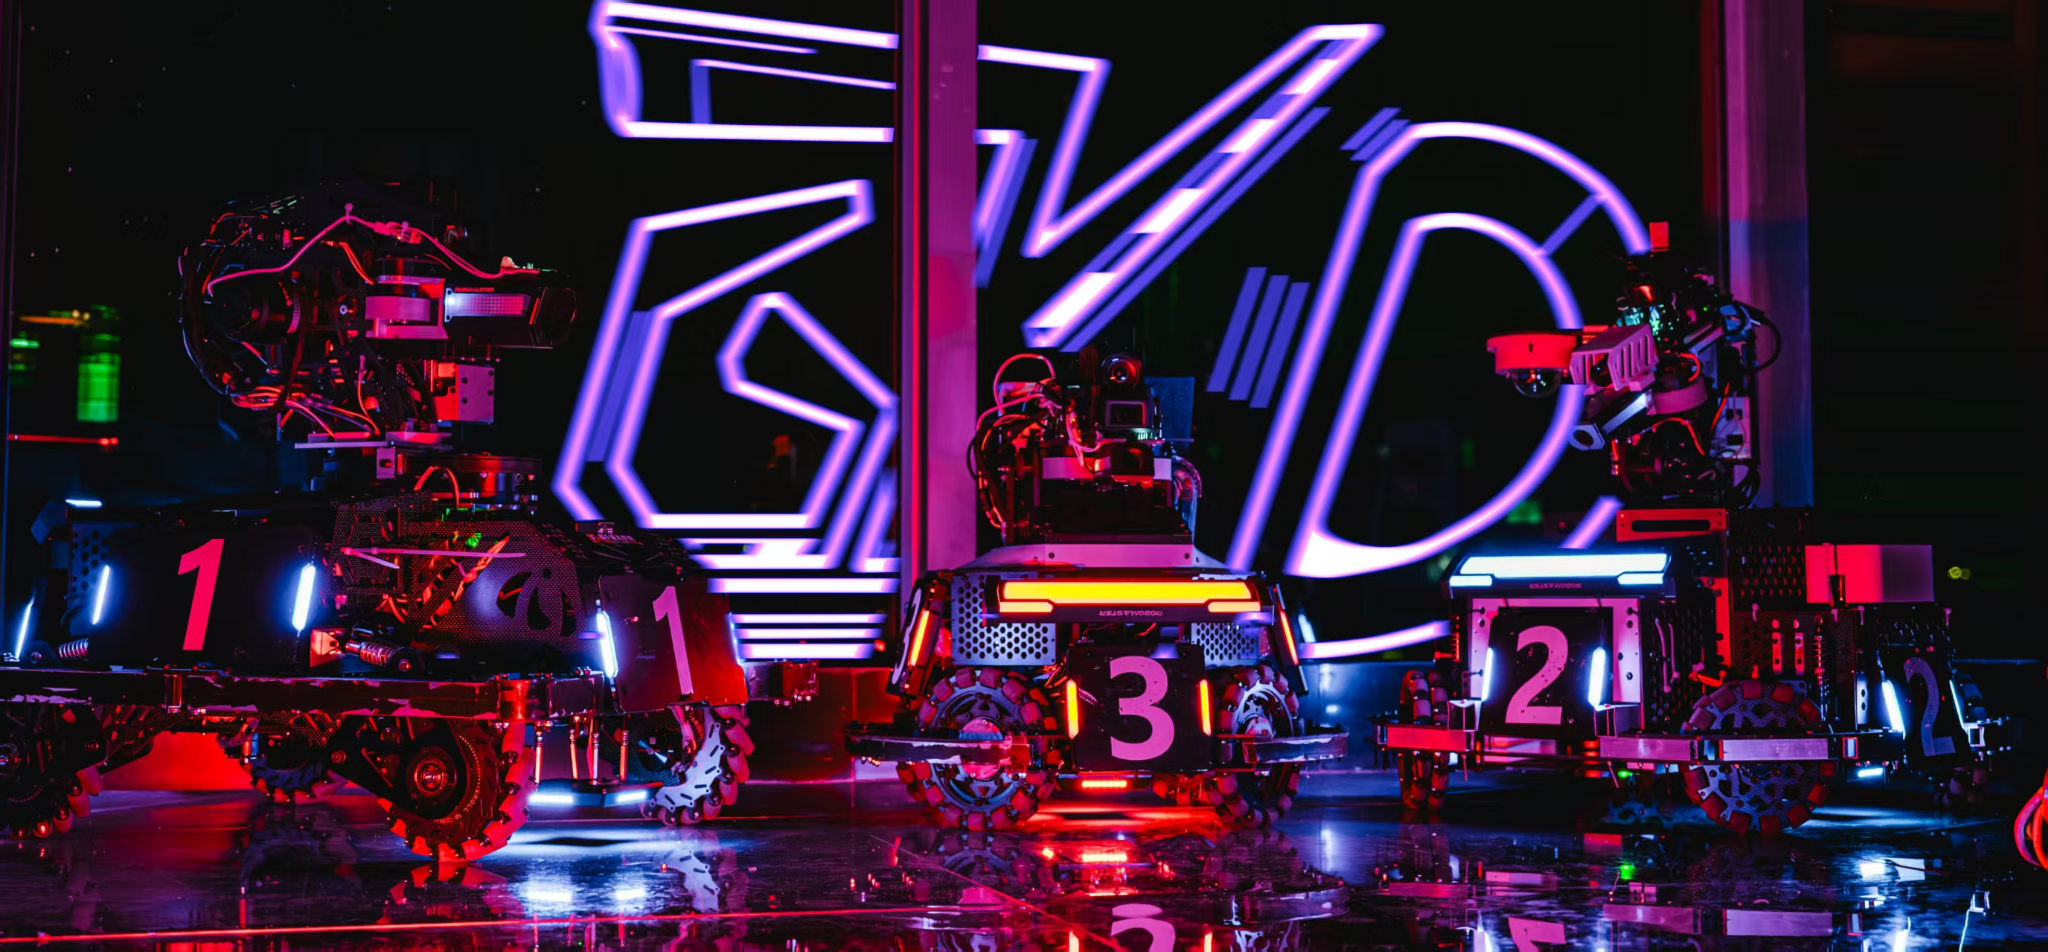
每种机器人,承担不同的战术工作
下面按步兵、重装和哨兵三类介绍,其中哨兵的参数依据 2025 赛季高校联盟赛比赛规则手册。具体尺寸、血量、功率、弹药和场地限制,以当赛季机器人制作规范和比赛规则为准。
步兵机器人
步兵是赛场上的主力作战机器人,搭载 17 mm 发射机构,兼顾机动、火力与持续作战能力,也是新成员接触最多、最容易上手的一台车。它需要在场地内高速移动、与对方正面对抗并争夺关键区域,因此底盘要快速响应,云台要在运动中保持稳定,自瞄系统要持续完成目标识别与跟踪。
17 mm 弹丸 · 高机动 · 正面对抗 · 综合作战重装机器人
重装是队伍中的重火力单位,也是三个兵种中唯一使用 42 mm 弹丸的机器人。它更强调单发价值与远距离精准打击,需要把握有限的射击机会,靠稳定的云台、精确的视觉解算和可靠的发射机构攻击关键目标。更大的弹丸也让它在供弹方式、发射机构与整机结构上与其他兵种明显不同。
42 mm 弹丸 · 重火力 · 远程打击 · 精准射击哨兵机器人
哨兵必须全自动运行,是 3V3 阵容中唯一没有操作手的单位,配备 1 个 17 mm 发射机构。赛场上它只能靠自己的传感器和机载算力完成搜索、决策与射击,所以它并不只是「守家的机器人」,而是一套融合定位、导航、目标识别、决策、运动控制和自动射击的完整自主系统。
全自动运行 · 无操作手 · 自主感知决策 · 定位与导航把不同方向接成一条研发链
一台能上场的机器人,是五个方向各自交付、再拼到一起的结果。下面的分工是接口约定,不是把问题切成互不相干的模块。
| 研发环节 | 实际要解决的问题 | GKD 对应方向 |
|---|---|---|
| 机械结构 | 尺寸与强度、装配顺序、传动机构,以及裁判系统的安装空间 | 机械组 |
| 电路与供电 | 主控与驱动板、分电板、超级电容、功率分配与全车电气走线 | 硬件组 |
| 控制与通信 | 电机闭环、底盘与云台运动、状态机、CAN 与串口通信 | 电控组 |
| 感知与瞄准 | 装甲板识别、目标跟踪与运动预测,并把目标信息实时交给电控 | 视觉组 |
| 定位与导航 | 哨兵的定位建图、目的地决策与运动路径规划(场上唯一无人操控的单位) | 导航组 |