SolidWorks 基础
大一的工程图课程里应该已经能比较熟练地使用 SolidWorks 了,这部分只需要少量补充培训,但有几项技术值得单独拿出来讲,能明显提升绘图和设计效率。
需要掌握的能力:
- 能够正确地绘制零件(使用快捷方式)
- 能够用零件组装装配体
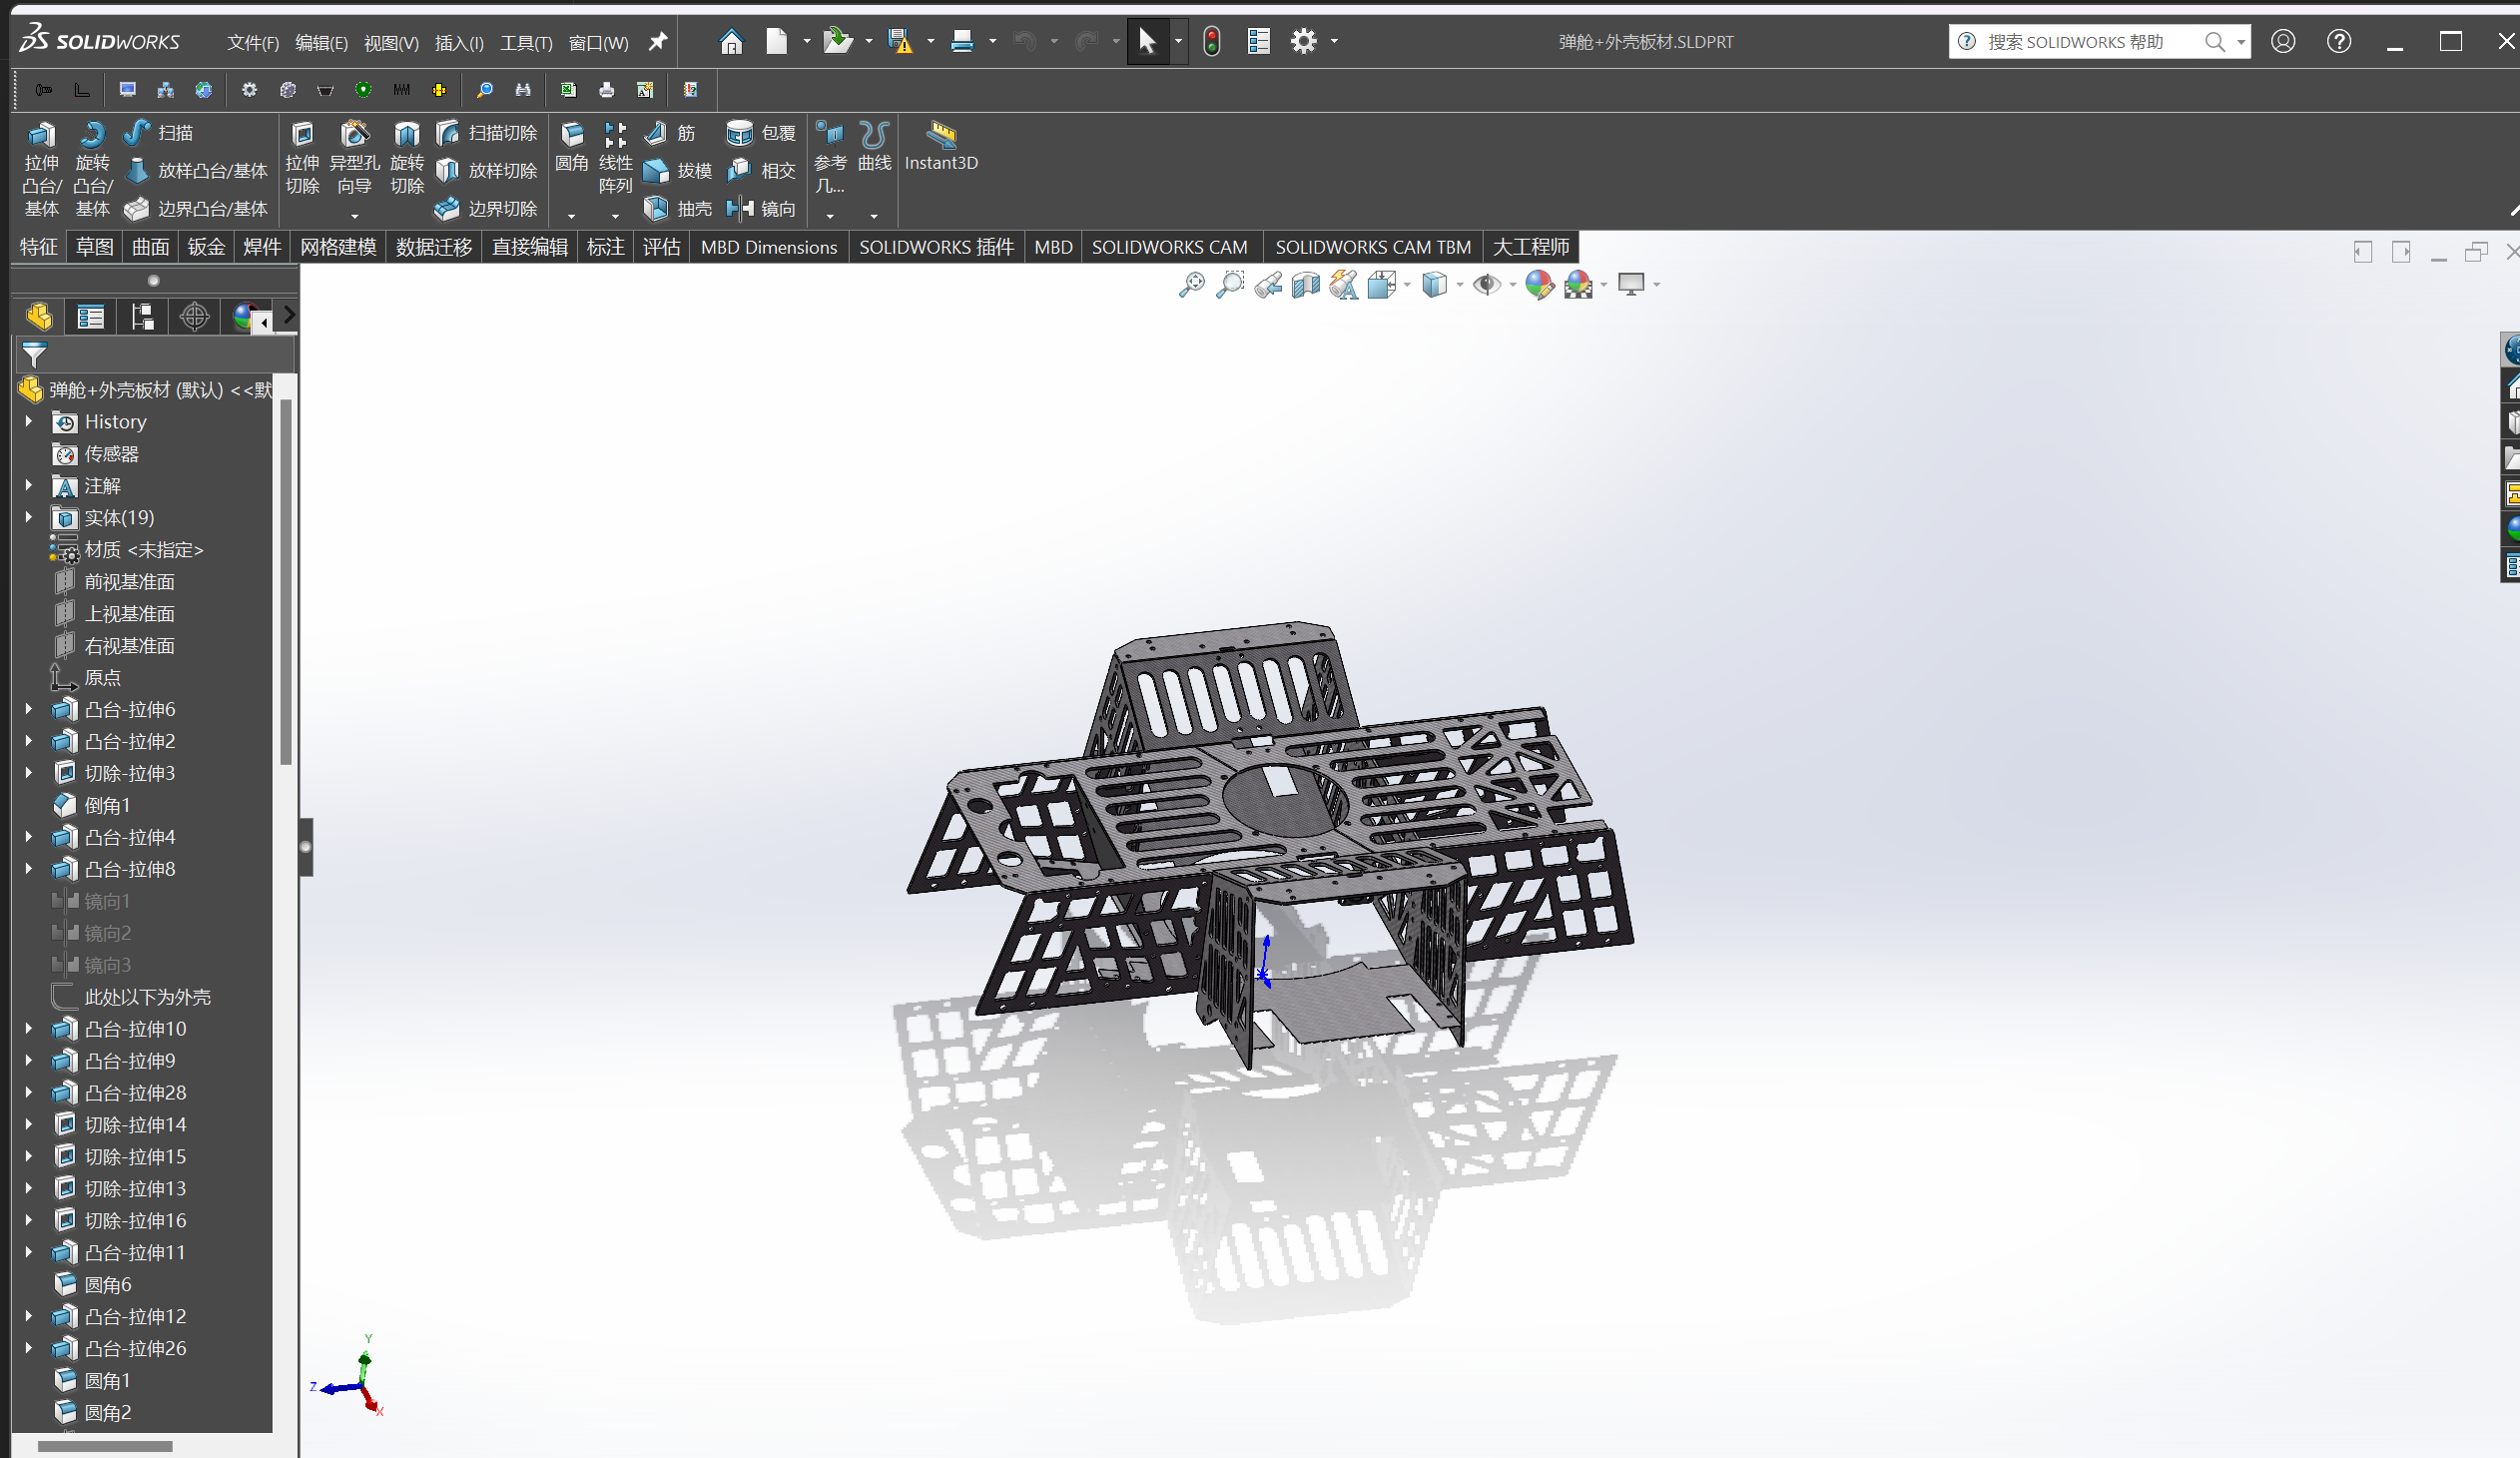
- 多实体零件的画法
- 标准零件的调用
多实体零件
对 SolidWorks 的认识,必须从「只能按图绘制」转到「能够进行设计绘制」。多实体零件的核心,是把没有相对位移的、固连在一起的组成部分画成一个零件。它的优点:
- 节省时间,可以简化掉装配的麻烦。
- 方便修改,可以在一个零件里面就进行多个参数的修改。
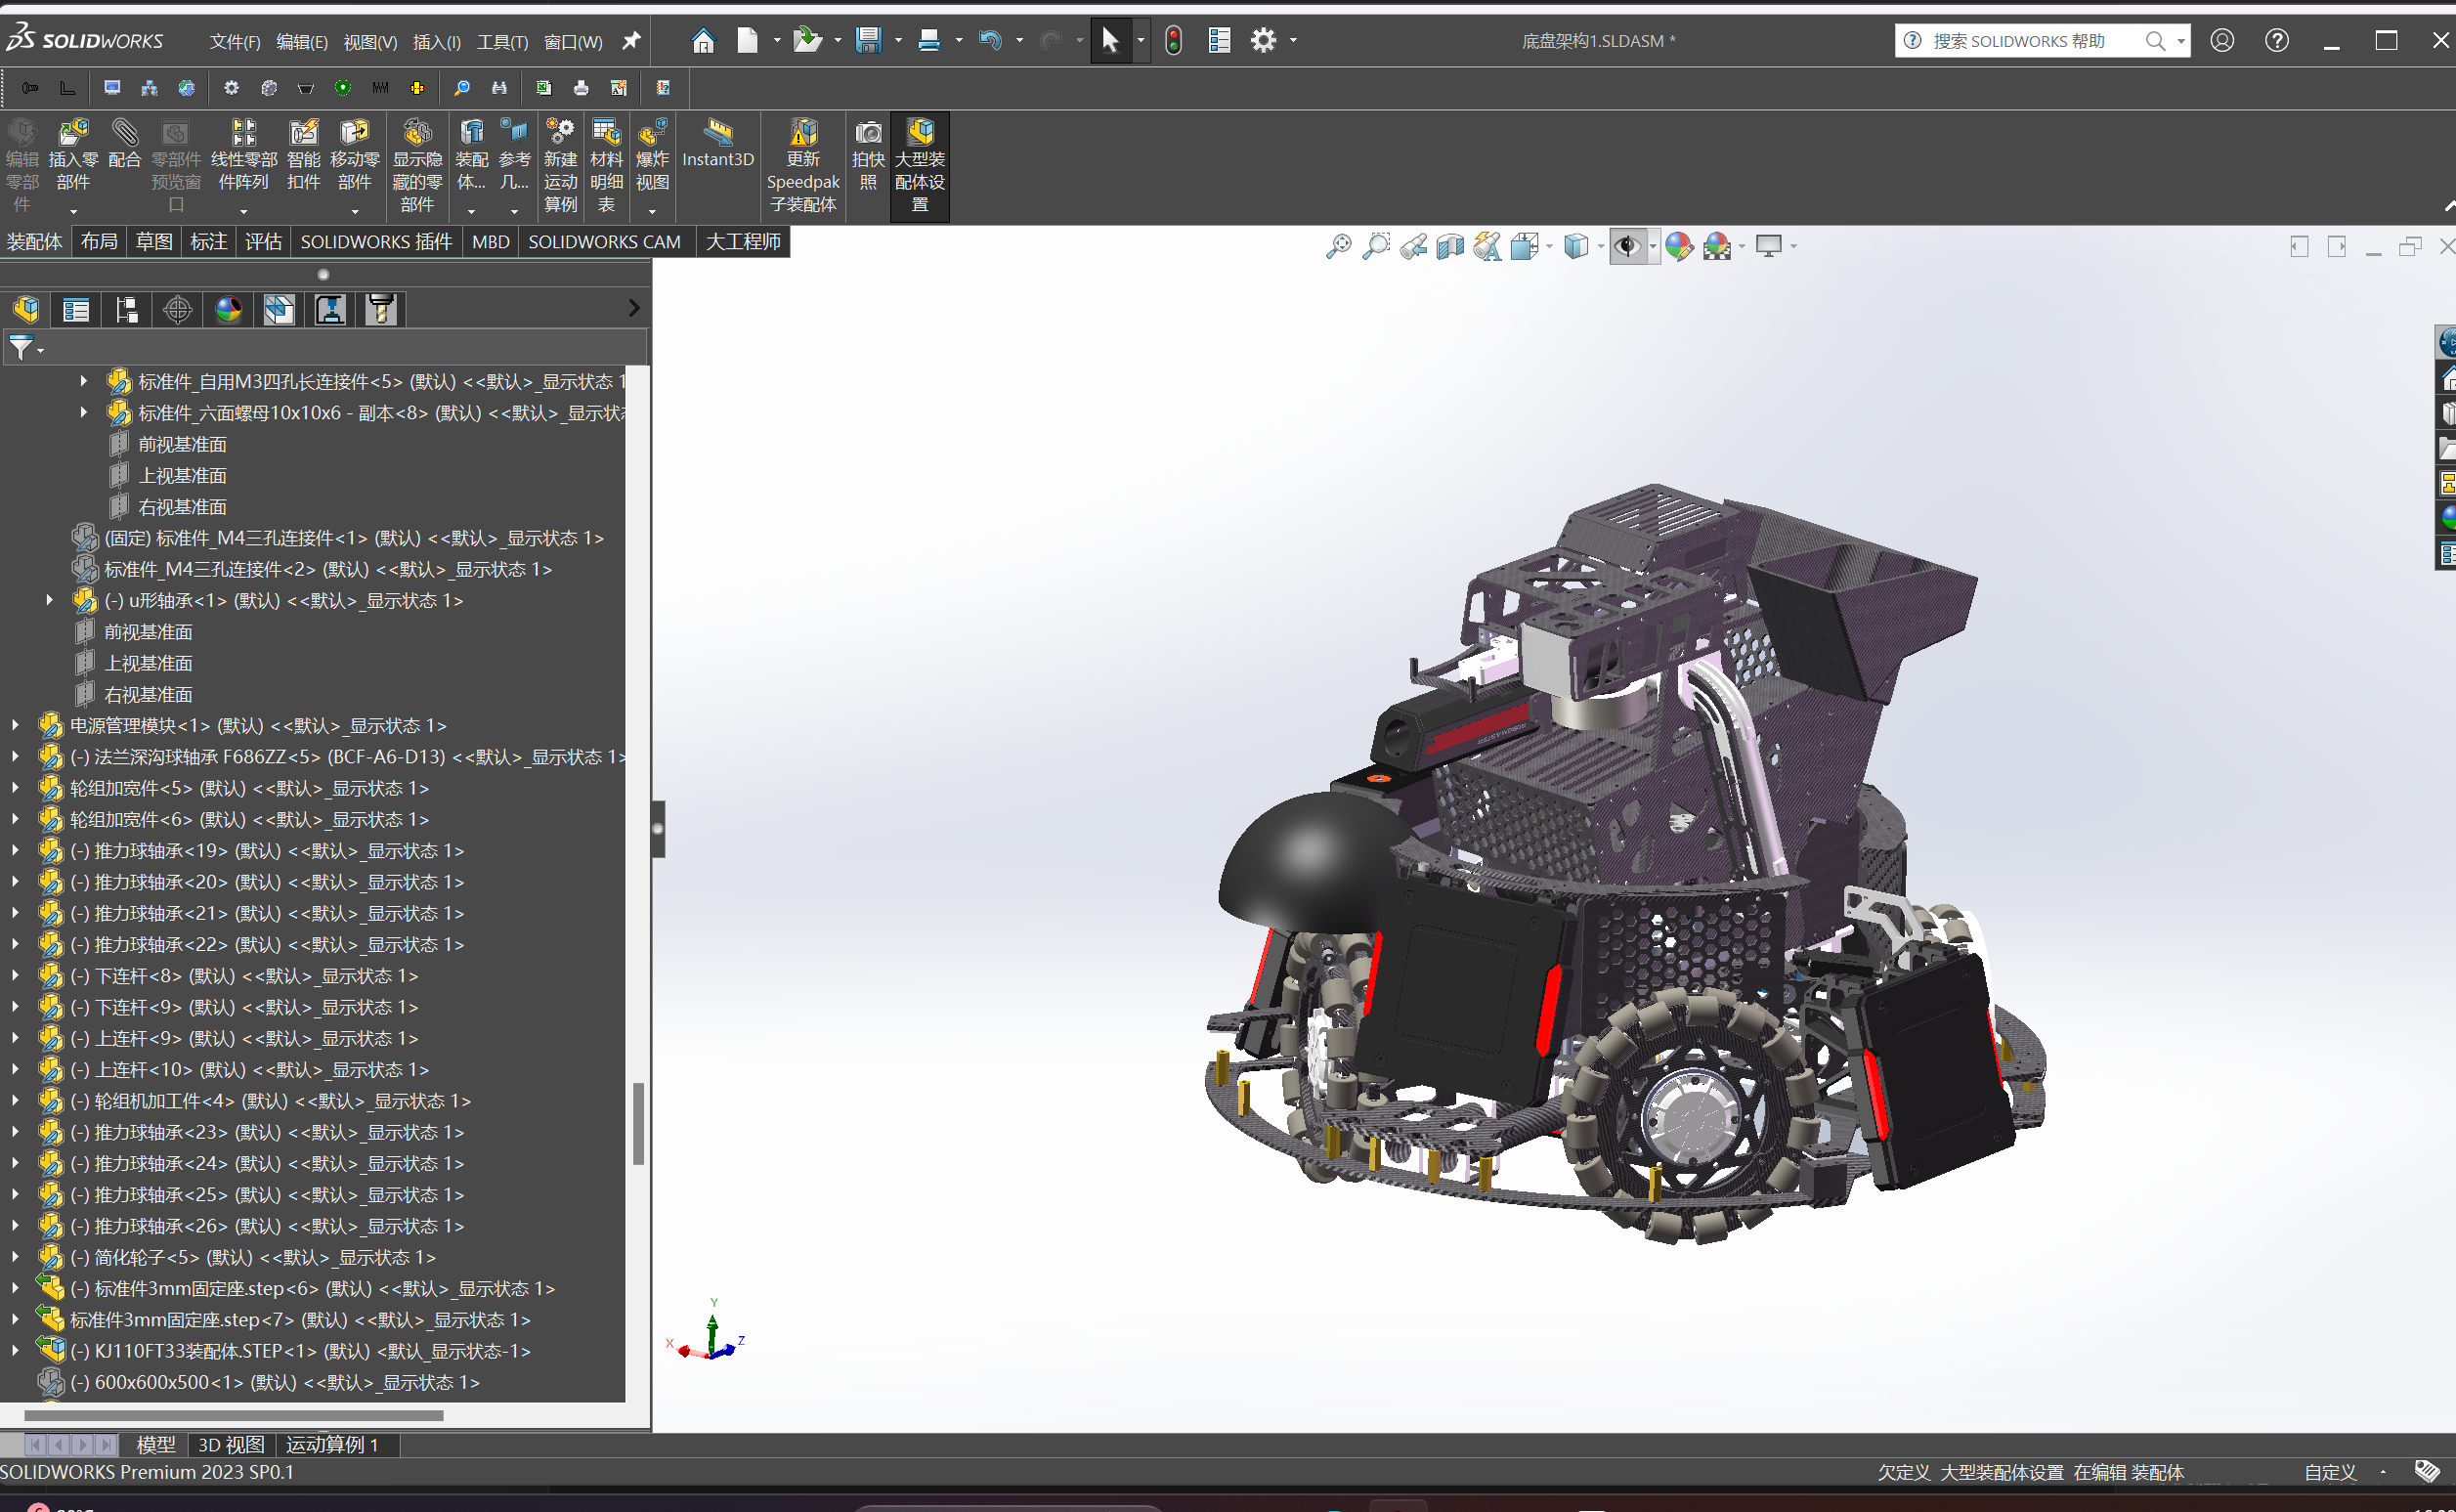
一、机器人常识
1.1 机器人的组成部分
机器人主要由云台和底盘两部分构成。
比较好的理解方式是:你可以把车理解为一个坦克——底盘负责移动,云台负责指向和射击,两者可以独立转动。
1.2 机器人常用材料
- 碳板(导电)
- 玻纤板(作用跟碳板一样,但更软、更便宜、不导电)
- 6061 铝合金(用于制作机加工件,连接板材)
- 打印件(用于快速迭代,脆但便宜,有些地方可以代替加工件)
1.3 机器人常用零件
螺纹标准件
以 M3X12 为例。很重要的一点:M3 的 3 指的是大径,在绘制板材件的时候,按照 3.05 直径来绘制孔——因为外包加工会出现一点偏差,稍微扩大一点会得到更好的效果。
紧固件:将两个或两个以上零件(或构件)紧固连接、成为一件整体时所采用的一类机械零件的总称。
性能等级:螺栓性能等级分 3.6、4.6、4.8、5.6、5.8、6.8、8.8、9.8、10.9、12.9 等十余个等级,等级标号由两部分数字组成,分别表示公称抗拉强度值和屈强比值。
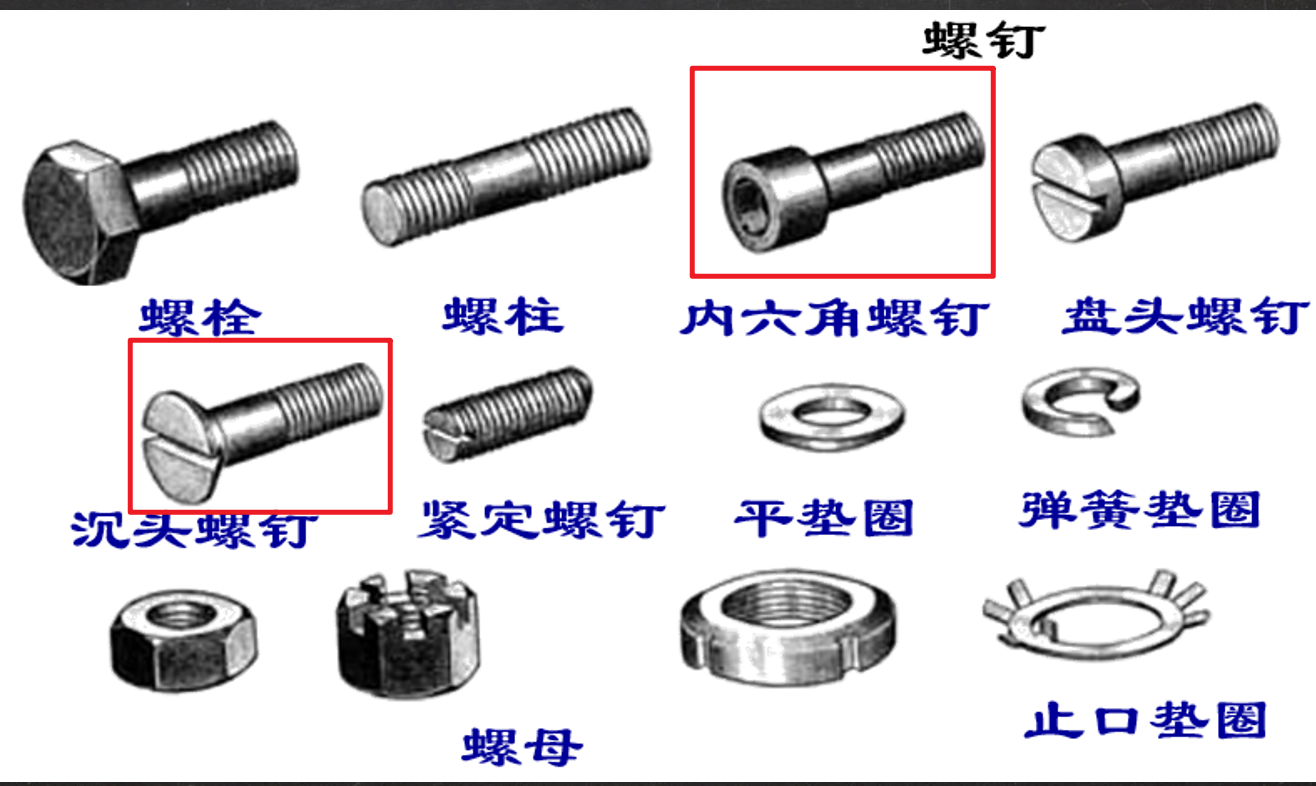
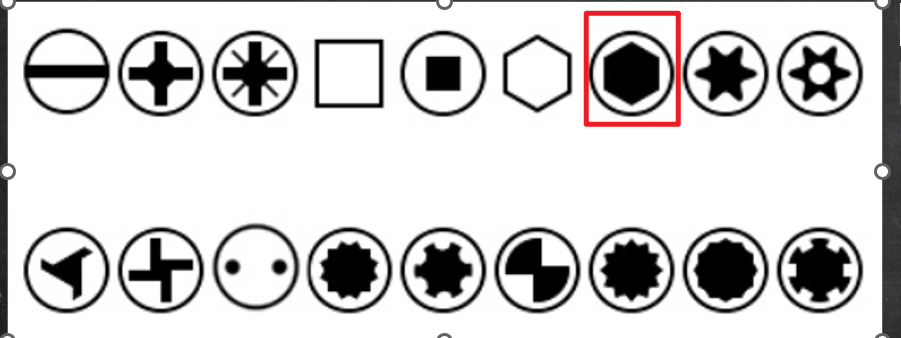
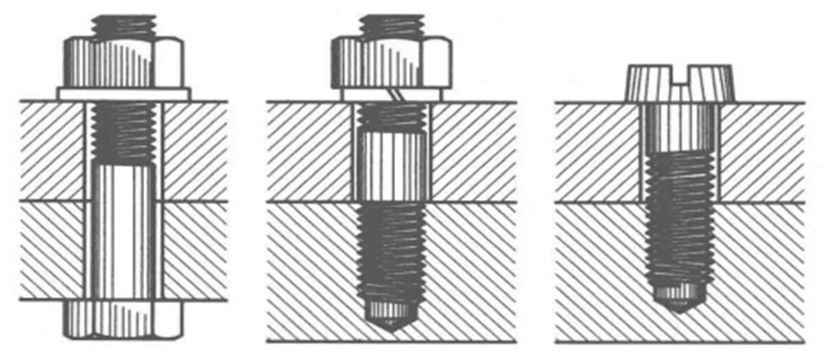
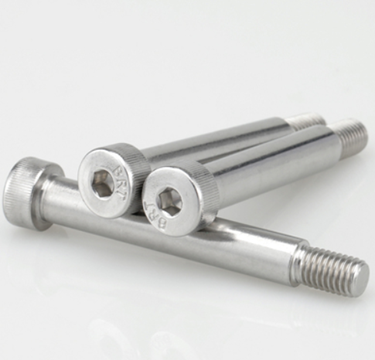
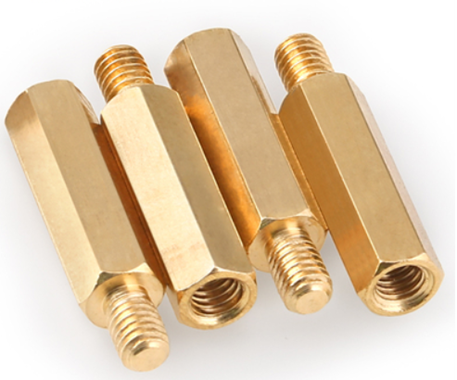
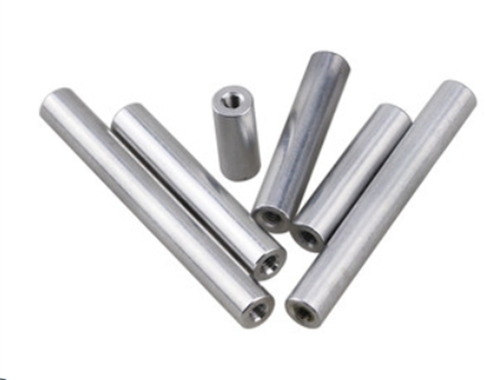
塞打螺丝、铜柱与铝柱
塞打螺丝(轴肩螺丝)的光轴上可以放轴承,是轴系设计里很常用的零件。
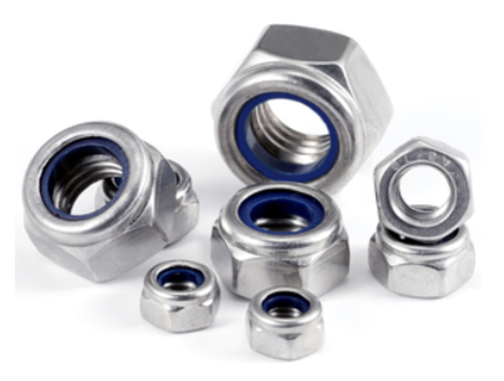
螺母
防松螺母可以一定程度上防止松动,在振动环境下比普通螺母可靠。
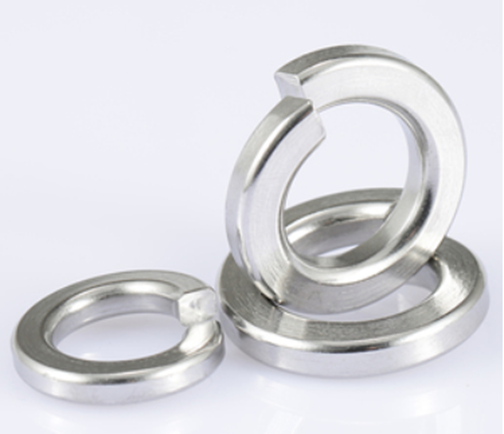
垫圈
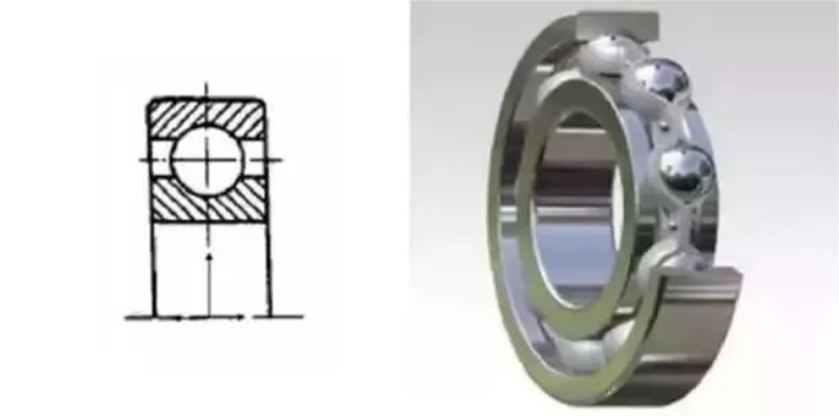
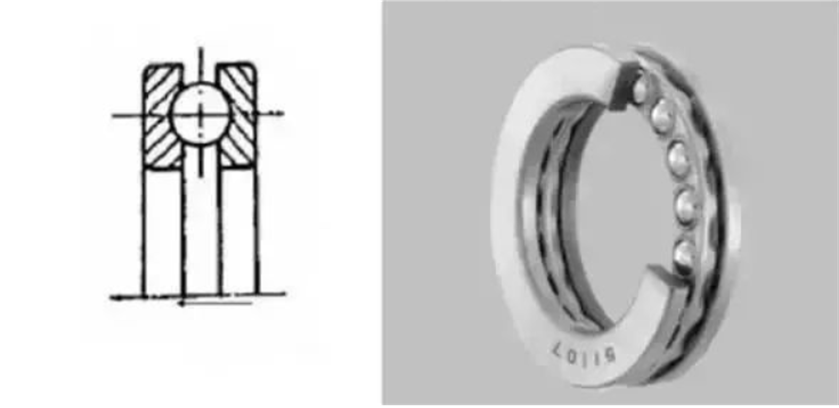
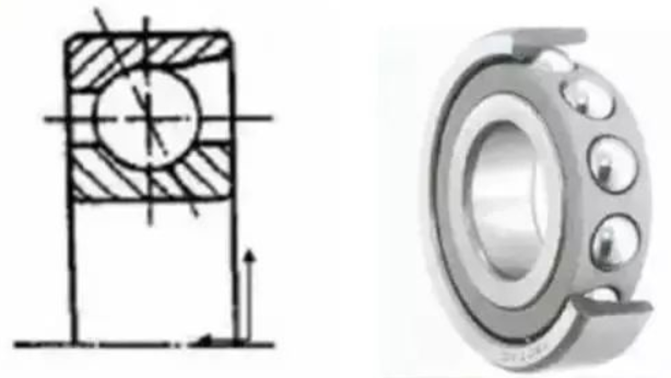
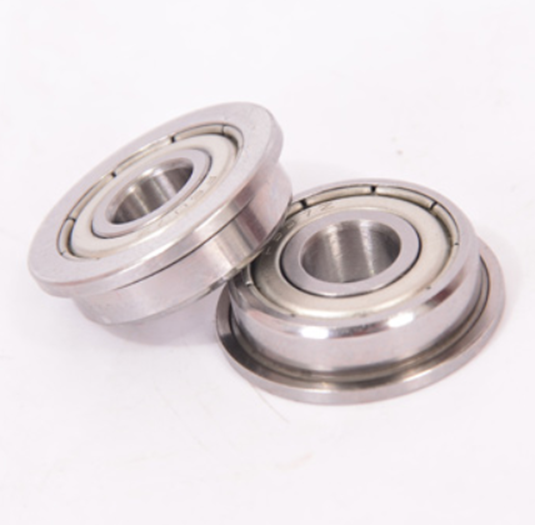
轴承
轴承是轴系设计的核心零件,按受力方式分为多种类型。
二、轴系设计与极限配合
轴系设计的核心是让轴与孔配合得「刚刚好」:太松会晃动、精度丢失,太紧装不进去或者转不动。这就需要理解公差与配合。
2.1 极限与配合的基本概念
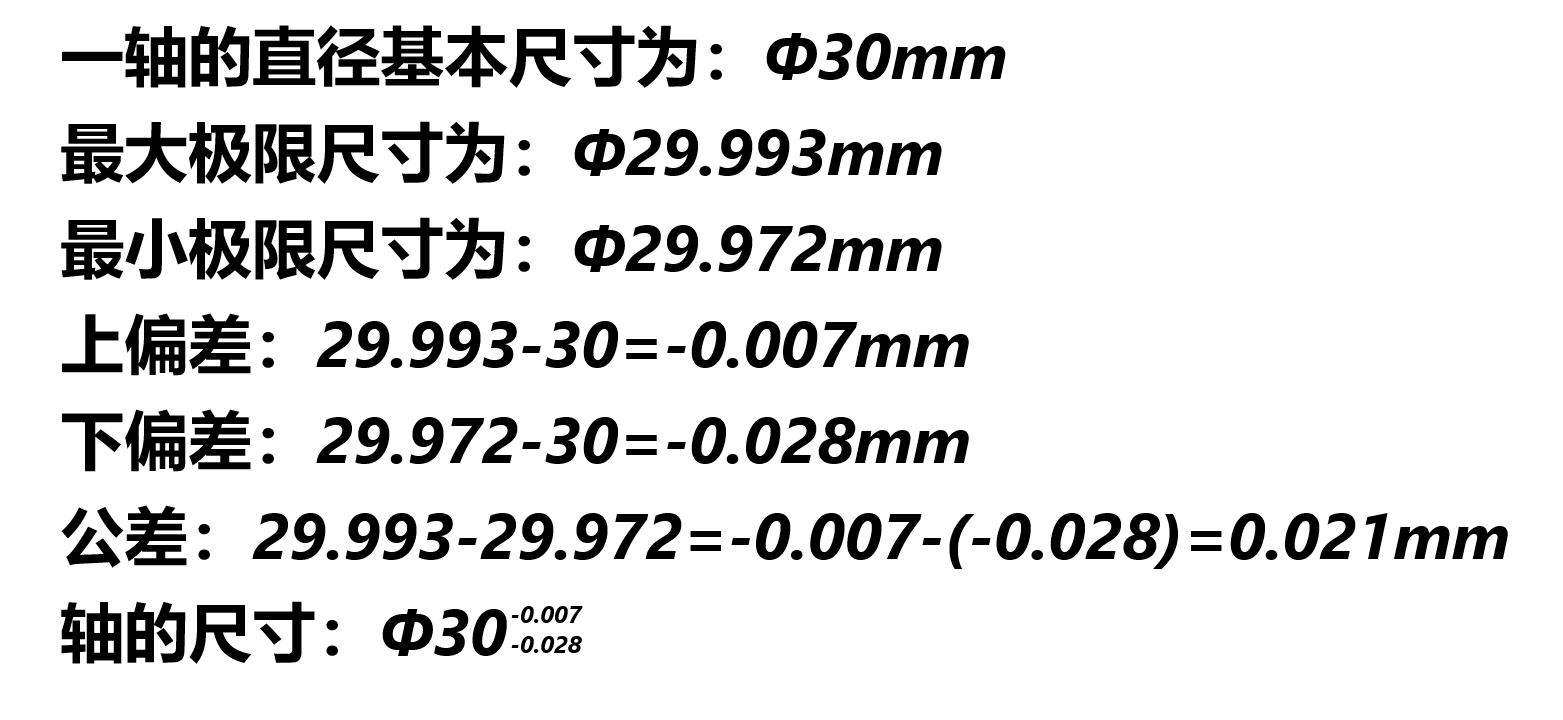
- 基本尺寸(D/d):零件设计时确定的尺寸。
- 实际尺寸:零件制成后实际测得的尺寸。
- 极限尺寸:允许零件实际尺寸变化的两个极限。 - 最大极限尺寸(Dmax/dmax):允许实际尺寸的最大值。 - 最小极限尺寸(Dmin/dmin):允许实际尺寸的最小值。
- 尺寸偏差:任一尺寸与基本尺寸的差值。
- 极限偏差:极限尺寸与基本尺寸的差值。 - 上偏差(ES/es):最大极限尺寸 − 基本尺寸。 - 下偏差(EI/ei):最小极限尺寸 − 基本尺寸。
- 尺寸公差(Th/Ts):允许尺寸的变动范围。 - 公差 = 最大极限尺寸 − 最小极限尺寸 = 上偏差 − 下偏差
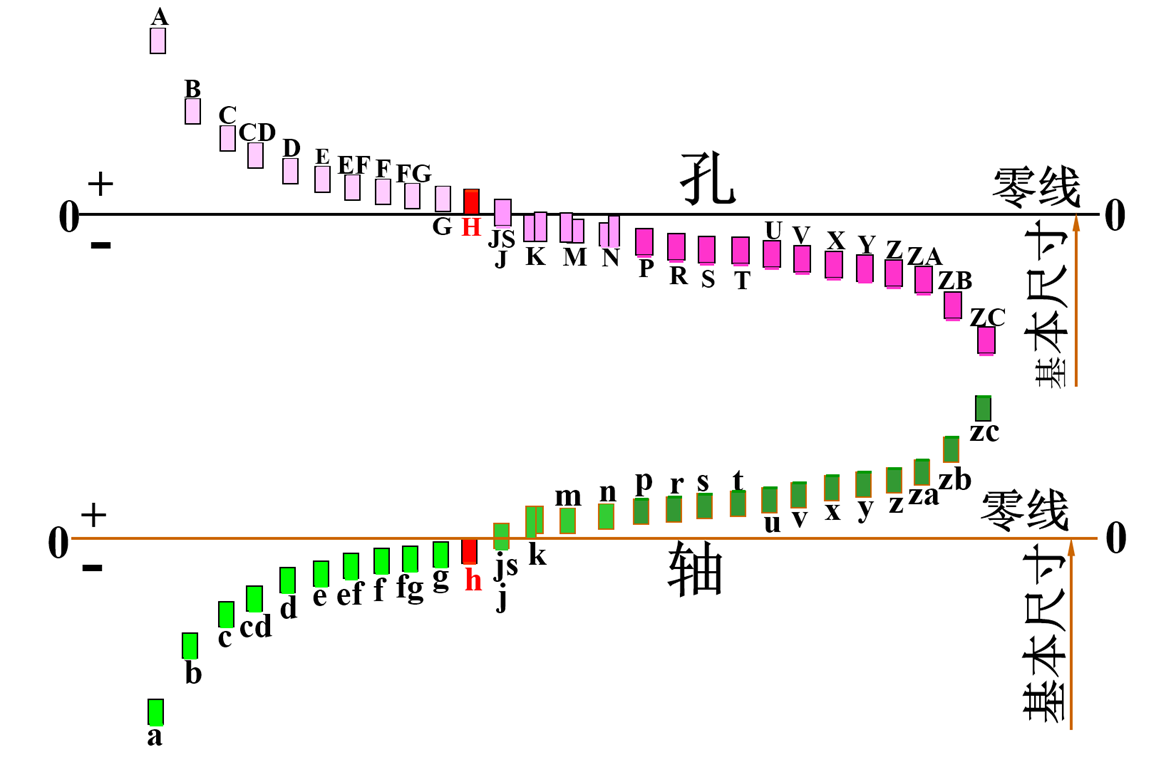
- 标准公差值:用以确定公差带大小。代号为 IT,共 20 个等级(IT01、IT0、IT1~IT18)。标准公差值由基本尺寸和公差等级确定。
- 基本偏差:用以确定公差带相对于零线的位置,一般为靠近零线的那个极限偏差。基本偏差根据零件在装配时的松紧程度确定。
2.2 配合的种类与配合制度
公差带代号例如 H8、f7:公差带的位置由基本偏差决定,公差带的大小由标准公差等级决定。
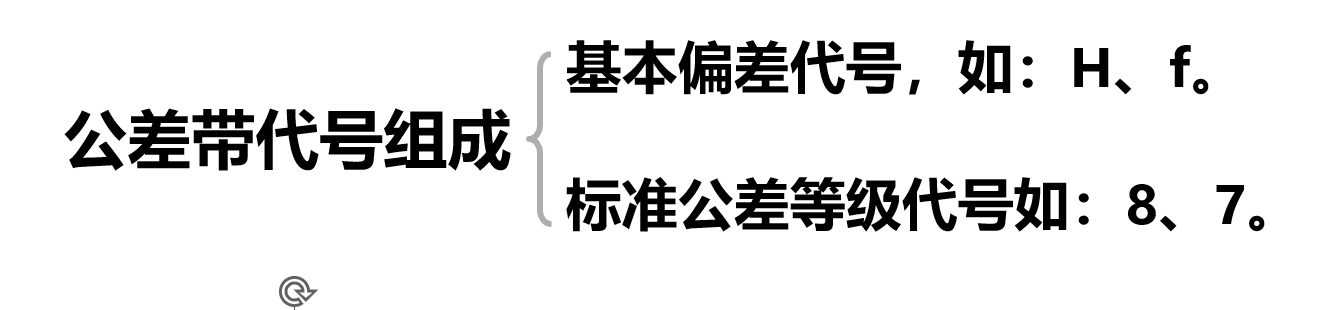
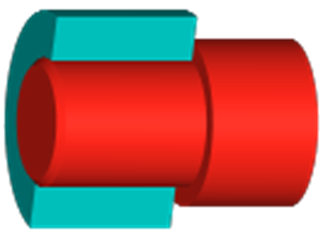
配合:基本尺寸相同的、两个相互结合的孔与轴公差带之间的关系。
配合的种类:
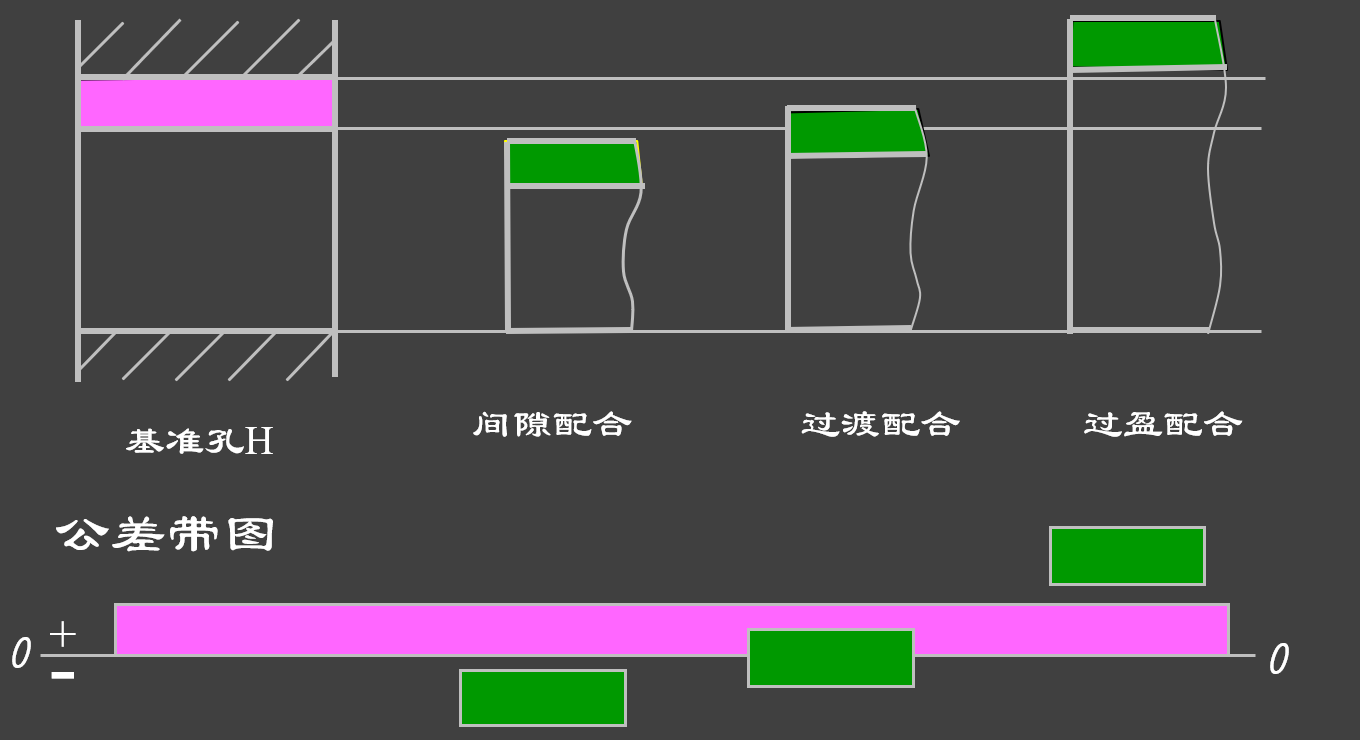
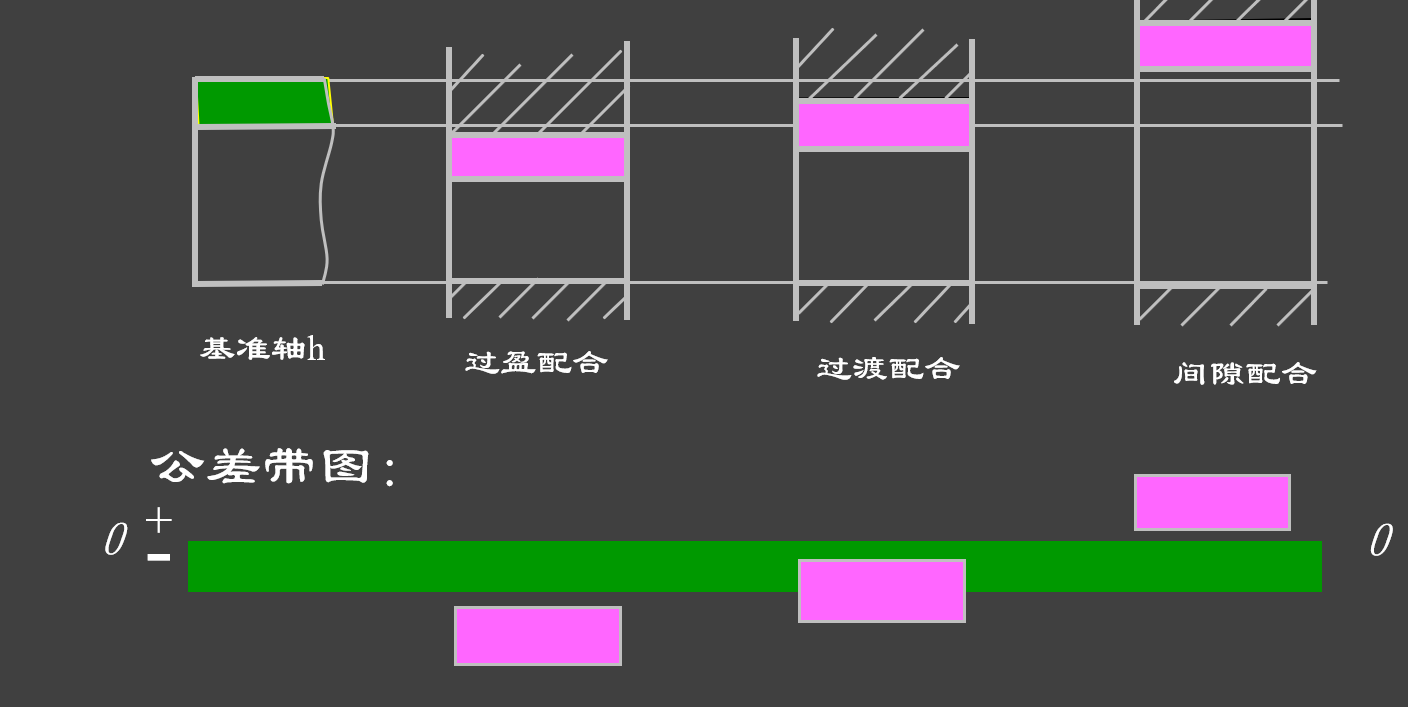
- 间隙配合:具有间隙(包括间隙为零)的配合
- 过渡配合:具有间隙或过盈的配合
- 过盈配合:具有过盈(包括过盈为零)的配合
配合制度:
- 基孔制:基本偏差为一定的孔的公差带,与不同基本偏差的轴的公差带形成各种配合的制度。
- 基轴制:基本偏差为一定的轴的公差带,与不同基本偏差的孔的公差带形成各种配合的制度。
三、材料力学小知识
变形:
- 弹性变形——撤销外力能够恢复原状
- 塑性变形——撤销外力后不能完全恢复原状
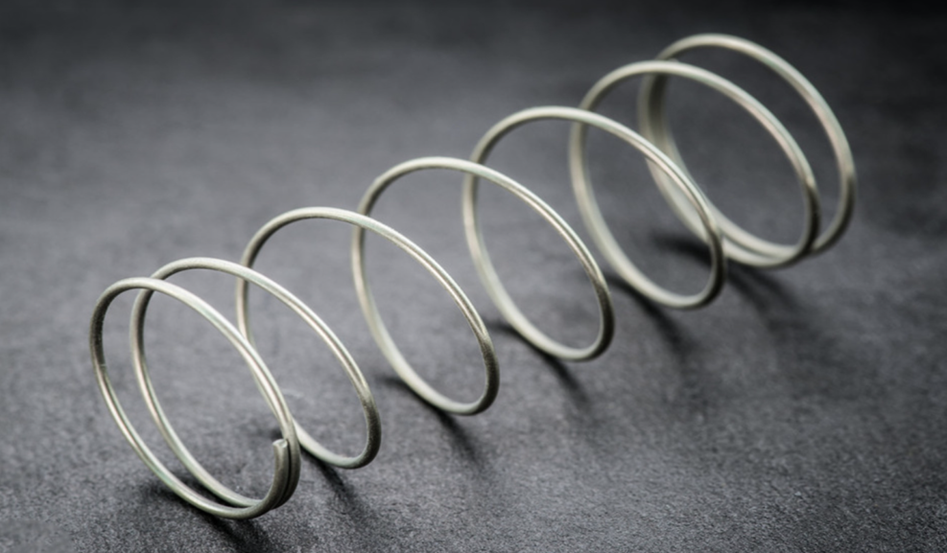
以弹簧拉伸为例:未超过弹性极限时是弹性变形,超过弹性极限后就是塑性变形。
四、典型传动机构
定义:将原动机的速度、力矩(一般是旋转)传递给工作机(执行系统),使执行系统具有某种运动功能。这一部分建议直接看直播演示其参数和设计方法。
- 齿轮传动:RM 中的齿轮啮合传动一般是 1:1 传动,一般在工程机器人中用的比较多。
- 链轮传动:自学,B 站上很多视频。
- 同步带传动:自学,B 站上很多视频。
- 丝杆传动:自学,B 站上很多视频。
- 多连杆传动方式:最常见的就是平行四边形的连杆机构,可以完全复现电机的操控,在 RM 中被广泛运用。
五、裁判系统认识
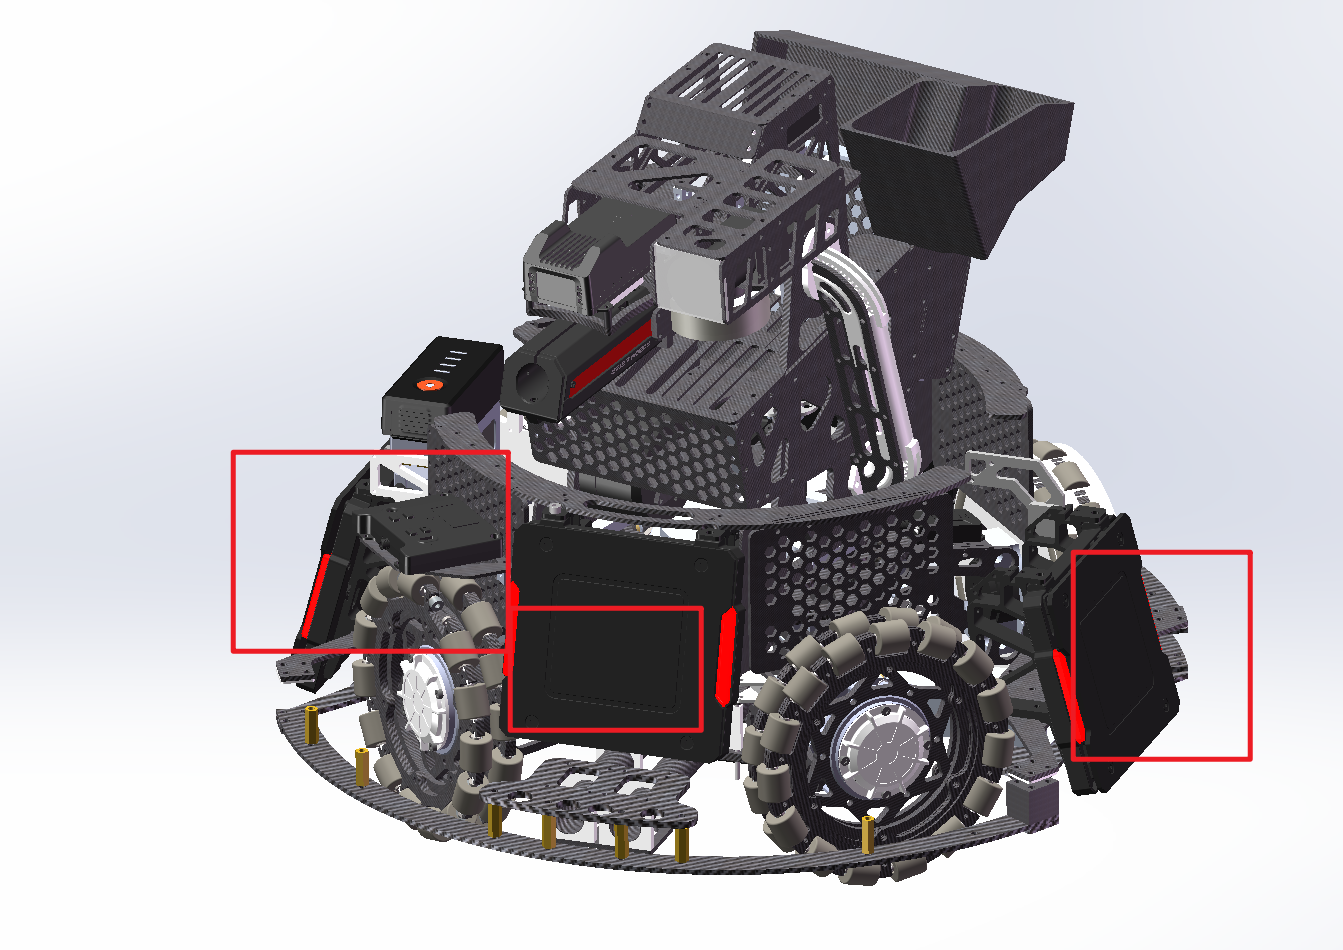
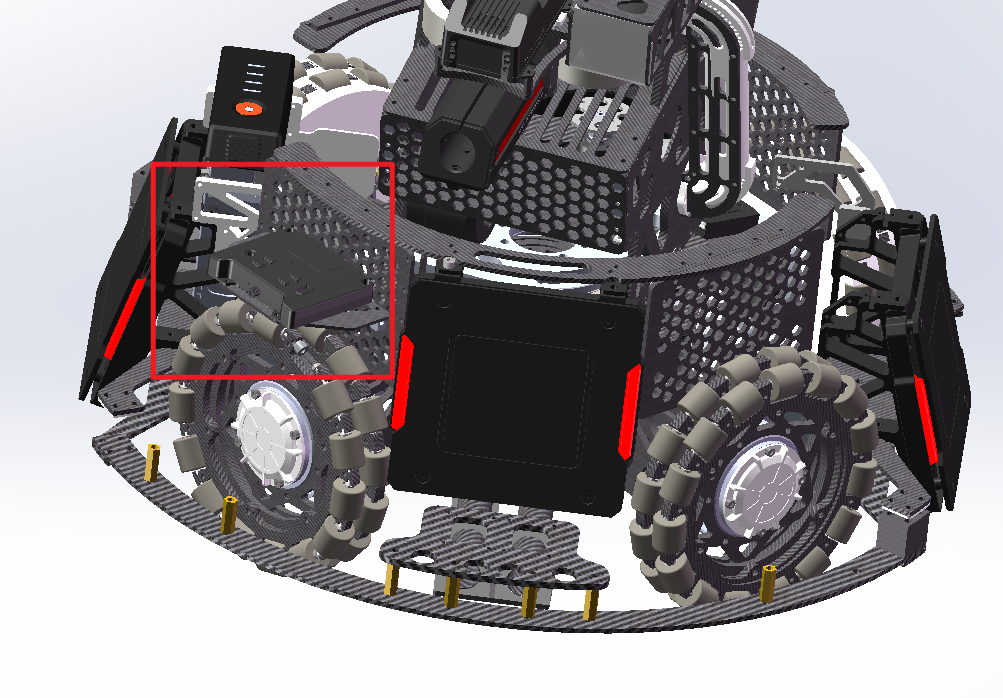
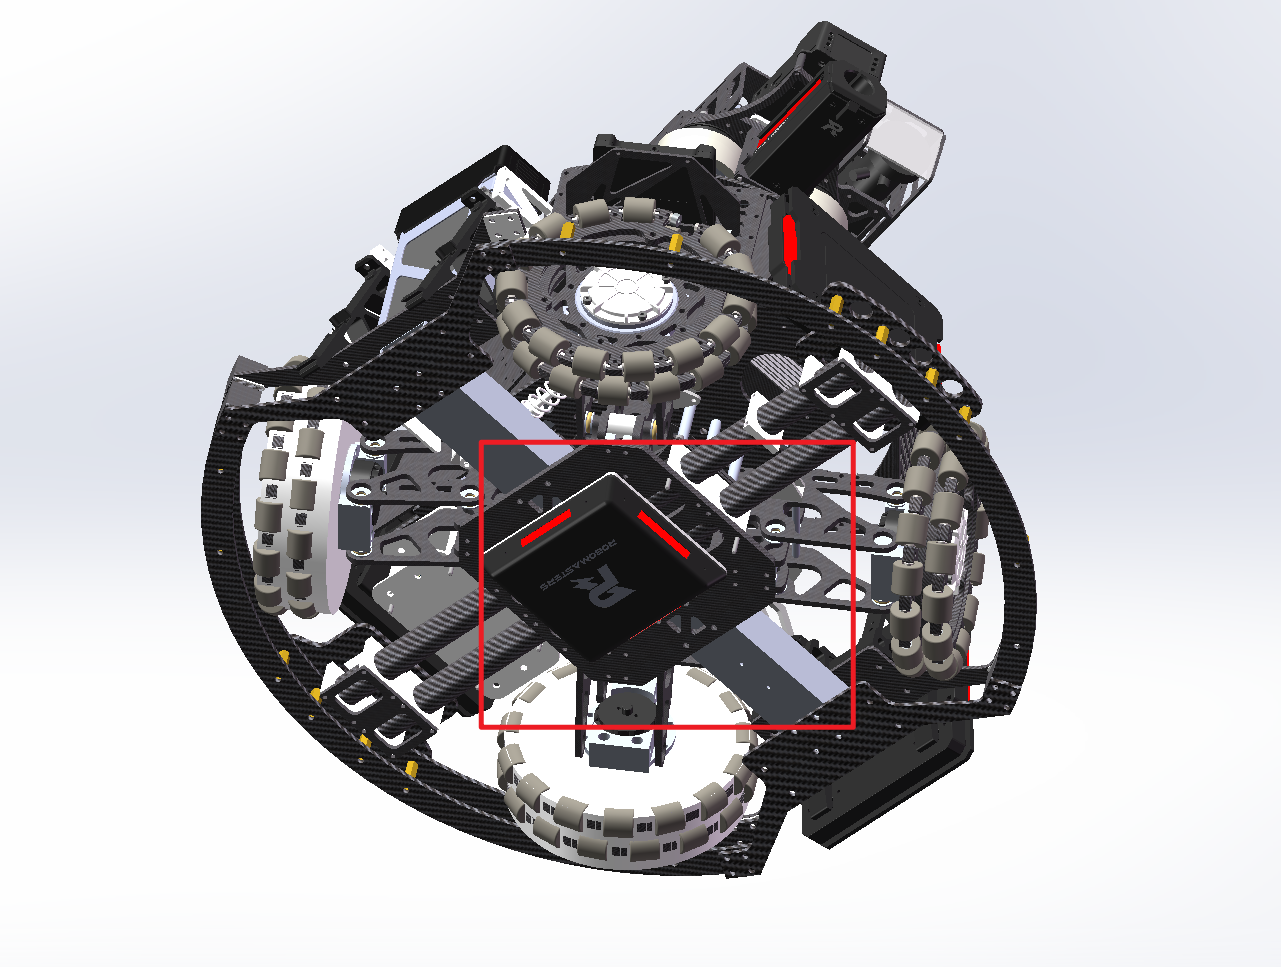
裁判系统是整个机械最重要的部分,所有的设计工作必须在满足裁判系统正确安装和正常工作的前提条件下。详情请参照机器人制作规范手册。
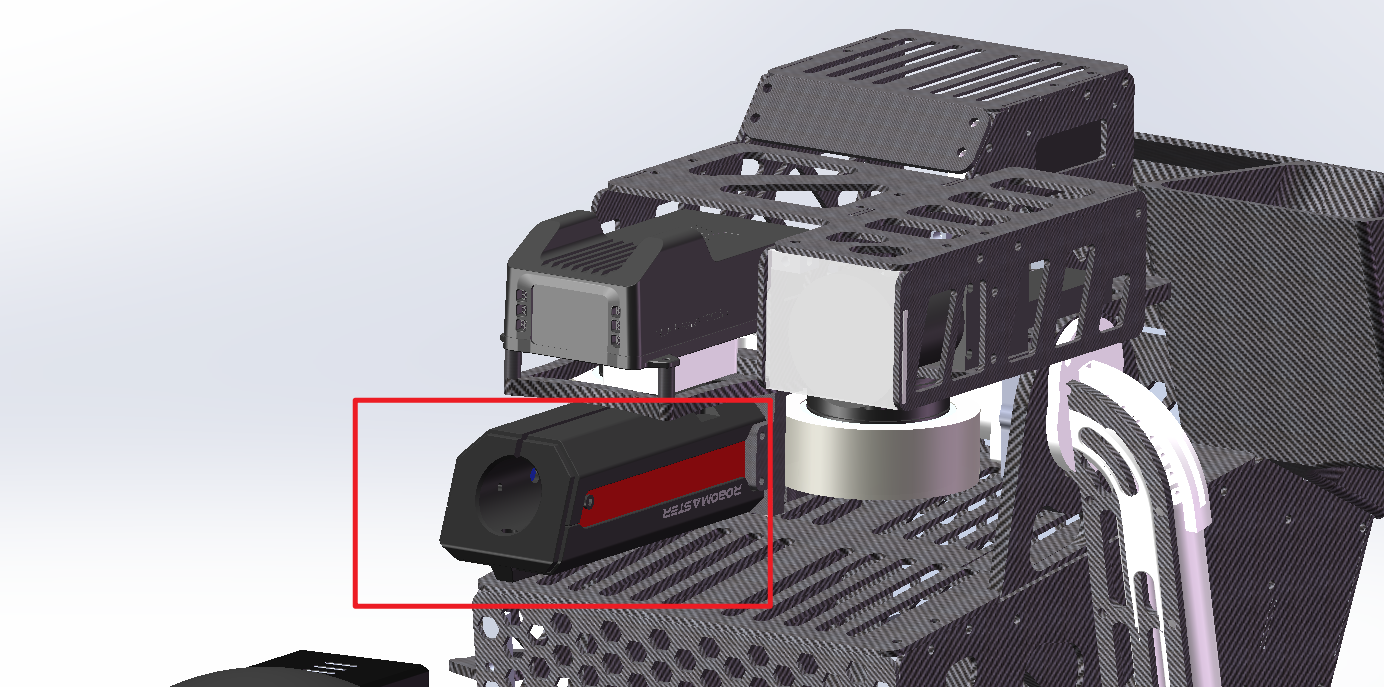
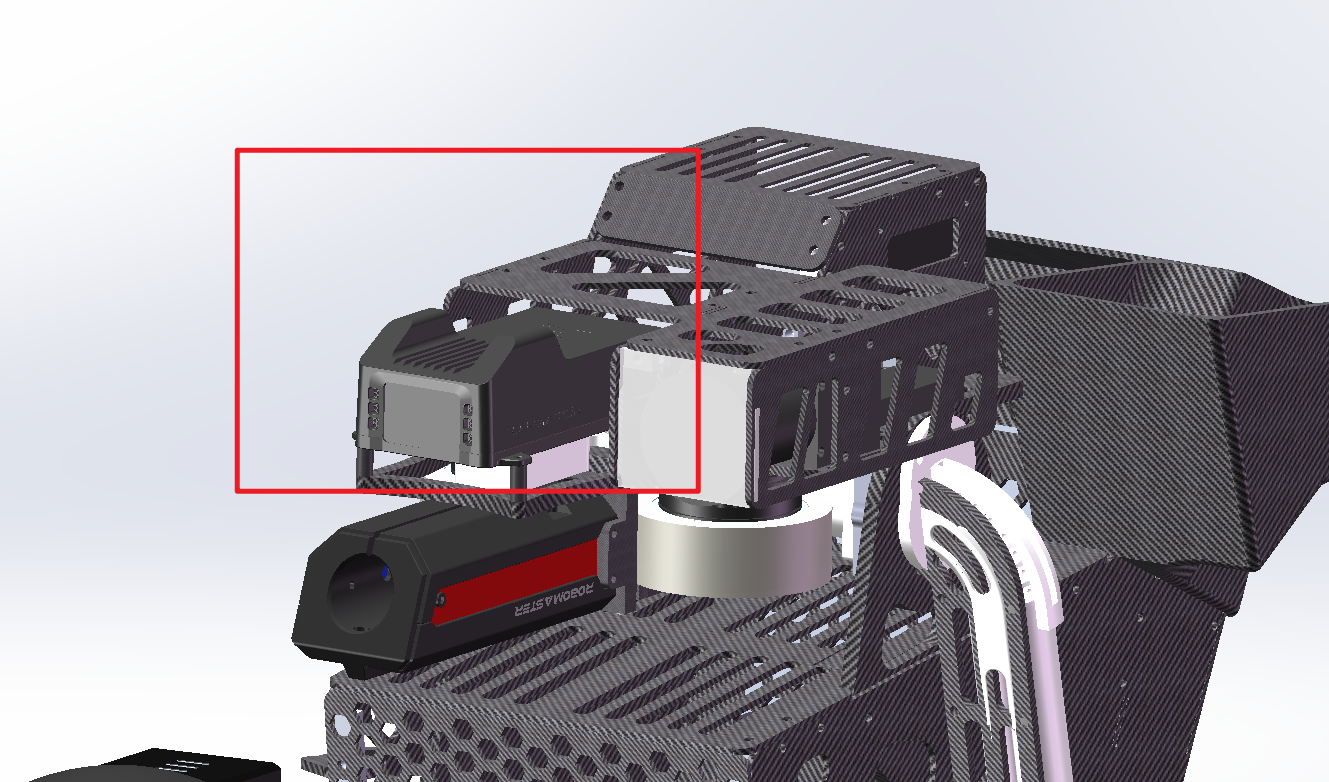
- 测速模块:用于检测弹丸的速度,超射速扣血。
- 图传模块:操作手(电脑屏幕)显示画面的来源。
- 装甲板:用于检测撞击和弹丸击打扣血。
- 主控模块:比赛中的设置模块,可以在里面进行一些设置,相当于电脑中的「设置」。
- RFID:用于与场地中某些区域的模块进行交互,比如回泉水回血——RFID 可以感知到你进入泉水,并让系统启动回血机制。
六、自学知识
机械所需要的学科知识:
- 机械原理:四连杆分析基础、齿轮基础、齿轮系分析。建议 B 站速成,个位数小时。
- 互换性:公差配合、轴孔配合。建议 B 站自学速通,个位数小时。
- 材料力学基础:铝方管选取原理、机器人各种零件材料选取技巧。建议 B 站速成,个位数小时。
- 机械设计:螺丝选型、齿轮选型、同步带选型、链轮选型。建议 B 站速成,个位数小时。
- 电机认识与选型:认识大疆、达妙等主流电机,建议 B 站自学电机选型,十几分钟。
- SW 大型装配体绘制习题练习:推荐成图省赛国赛题练习 10 套,题目网上自己找。每套装配体大概花费 8h,总计约 80h,注重 SW 绘图熟练度。
七、建议的推进顺序
以下顺序整理自 GKD 机械组原来的学习路径说明,可以和上面的培训内容对照着推进。建议每一阶段都留下模型、工程图或实验记录,方便后续考核时展示。
7.1 SolidWorks 与标准件
先熟悉 SolidWorks 的零件、装配体、多实体建模和标准件调用,再结合实物认识碳板、玻纤板、6061 铝合金、打印件、螺丝、轴承和铜柱。每次建模都尽量对应一个真实加工或装配场景,避免只按教程完成没有尺寸依据的模型。
7.2 公差、配合与材料
理解基本尺寸、极限尺寸、公差带以及间隙、过渡、过盈配合,知道孔轴配合为什么会影响装配和运动。再结合受力、变形和疲劳的基础知识选择材料与板厚,用计算和经验共同判断结构是否需要加固。
7.3 轴系与传动机构
学习齿轮、链轮、同步带、丝杆和多连杆等常见传动,明确传动比、行程、效率、张紧和维护空间。电机选型不能只看额定转速,还要核对负载、加速度、减速机构、轴承支撑和极限工况。
7.4 裁判系统与整机设计
最后把底盘、云台、测速、图传、装甲板和 RFID 等裁判系统约束放进整机设计,检查尺寸、封闭性、强度和维护入口。结课作品可以是 RM 机器人,也可以是麦轮小车、机械臂、减速箱、绘图机构等,但必须保留设计过程、参数来源和修改记录,能够把每一处尺寸的由来讲清楚。